ギヤモーターのバックラッシが位置決めに与える影響と、ロストモーションや弾性変形との違いを解説。測定条件、許容値、低減策を整理します。
減速機のバックラッシとは、かみ合う歯面のすきまによって生じる角度の遊びです。ギヤモーターにかかるトルクの向きが変わると、反対側の歯面が負荷を受けるまで、すきまに相当する角度を移動します。両方向から同じ位置に止める機構では、この遊びが特に重要です。
選定は負荷側の許容誤差から始めます。ほぼ一方向に負荷がかかるコンベヤーでは、騒音や効率、歯車の寿命を優先することがあります。一方、長いアームを持つアクチュエーターでは、出力軸のわずかな角度変化でも位置決め公差の大半を占めることがあります。
バックラッシとロストモーション
トルクが反転すると、それまで接触していた歯面が離れ、すきまを通過してから反対側の歯面が当たります。この間にモーター軸のエンコーダーが動きを検出しても、出力側はほとんど動かない場合があります。バックラッシは歯面のすきまによる分で、機構全体の反転誤差には他の要因も含まれます。
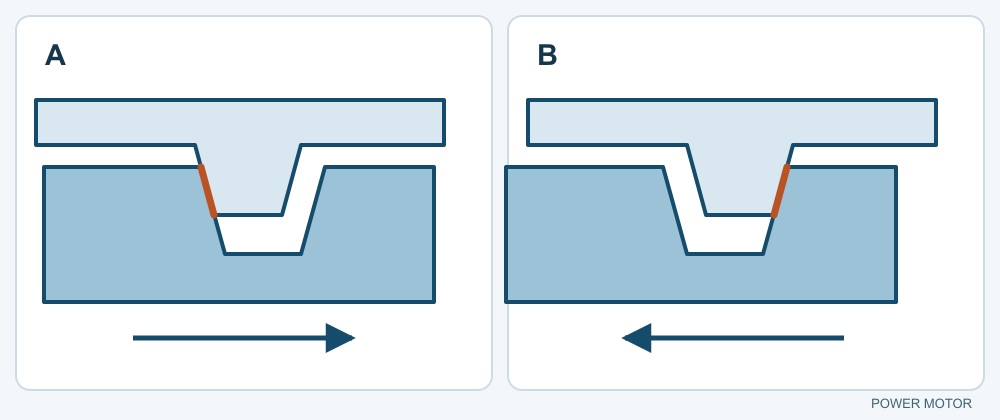
適度なすきまは、製造時の寸法ばらつきや運転条件の変化を吸収します。
- 潤滑。 油膜は歯形、すべり速度、潤滑剤、温度に左右されます。これらを確認せずにすきまを詰めると、摩擦や摩耗が増える場合があります。
- 寸法ばらつき。 歯厚、中心距離、振れ、軸受のはめあいによって、回転位置ごとのすきまが変わります。上限を決める前に公差の積み上がりを確認します。
- 負荷による変形。 トルクを受けると歯車、軸、ケースは変形します。歯面のすきまが小さくても、負荷時の反転変位には弾性変形が加わります。
- 温度と摩耗。 熱膨張で運転時のすきまが変わり、摩耗や予圧の変化によって遊びが増えることがあります。想定する温度と使用期間で確認します。
量産仕様には許容上限、測定位置、測定方法を記載します。カタログの無負荷時の代表値は、実際の運転トルク時や耐久試験後の合否基準と同じではありません。
用語と測定範囲
| 用語 | ギヤモーター系での意味 |
|---|---|
| バックラッシ | 向かい合う歯面のすきまによる遊び。どの軸で測定した角度かを明記する。 |
| ロストモーション | 定めた条件で測る反転変位。測定方法によっては、すきまに加えて弾性変形を含む。 |
| ねじりコンプライアンス | 減速機や伝達部品の、単位トルク当たりの角変位。 |
| 位置決め誤差 | 指定条件での、指令位置と負荷側の実測位置との差。 |
| 繰返し位置決め精度 | 動作を繰り返したときの停止位置のばらつき。接近方向が片側か両側かを明記する。 |
メーカーによって、ロストモーションをトルクと角度のヒステリシス曲線上の指定点で定義する場合と、より広い反転変位を示す場合があります。歯面のすきまが小さくても減速機はトルクでねじれ、取付部がたわむこともあります。どちらが測定に含まれるかはセンサーの位置で変わります。
予圧をかけた減速機や公称ゼロバックラッシの減速機では、歯面間の遊びを減らせます。ただし剛性は有限で、回転中の伝達誤差も生じ得ます。ゼロバックラッシという名称から、絶対位置精度や双方向の繰返し精度は判断できません。
バックラッシを重視する用途
まず負荷トルクの方向が変わるか、目標位置に両側から接近するかを確認します。一方向に回転していても、制動や負荷に逆駆動される状況では歯面のすきまを横切ることがあります。次の表は着眼点の例です。許容値は負荷側の機能から決めます。
| 用途や動作 | バックラッシの優先度 | 主な影響 | 指定する項目 |
|---|---|---|---|
| 頻繁な正逆転 | 高いことが多い | トルク反転のたびにすきまを通過する。 | 出力軸のバックラッシ、反転頻度、ピークトルク、摩耗。 |
| 目標位置での繰返し停止 | 高いことが多い | 接近方向によって停止位置がずれる。 | 双方向の繰返し精度、整定時間、位置検出。 |
| ロボット関節・精密アクチュエーター | 許容誤差の配分で決める | 長いアームでは小さな角度差が大きな変位になる。 | 剛性、バックラッシ、アーム長、負荷端の誤差。 |
| 実験・医療機器 | 機能による | 分注や試料搬送で行程の再現性が必要になる場合がある。 | 位置公差、運転サイクル、試験負荷。 |
| 自動ドア・昇降機構 | 機構による | 反転時の挙動、騒音、停止に影響する場合がある。 | トルク、繰返し回数、障害物と停止の試験。 |
| 定常的な一方向駆動 | 低いことが多い | 定常時は同じ側の歯面でトルクを伝える。 | 効率、温度、騒音。制動時の反転も確認する。 |
許容上限の決め方
同じ減速機でも、組み込むリンク機構が変われば適否は変わります。上限を決める前に次を確認します。
- 負荷とトルク。 運転時と反転時を個別に指定します。無負荷での遊びが小さくても、重い負荷を受けたときのねじれは予測できません。
- アーム長。 剛体のアームで回転中心から100 mmの位置では、反転角0.2°は接線方向の約0.35 mmに相当します。これは幾何学的な換算例で、製品仕様ではありません。
- 摩耗と寿命。 新品での上限は、ならし運転や衝撃、耐久試験の後も維持されるとは限りません。試験時点を示し、必要ならサイクル後に再測定します。
- エンコーダーの位置。 モーター側のセンサーは入力側の動きを測ります。出力側で測れば減速後の動きが分かり、負荷端で測ればリンクのたわみも含められます。
- 誤差の配分。 歯面のすきま、弾性変形、センサー誤差などに負荷端の許容量を配分します。片方向、双方向のどちらから接近するかも明記します。
バックラッシを詰めても、たわみやすいブラケットや長いリンクの変形は減りません。どの要因が実測誤差の大半を占めるかを確認してから、減速機の公差を見直します。
バックラッシの測定と低減
測定値を比較するには、測定範囲と条件をそろえます。入力軸を固定した単体の減速機で測る角度と、実機が負荷を受けて動作するときの位置のばらつきは、直接比較できません。
見積もりや測定結果を確認する際は、次の条件も求めます。
- 測定位置と基準。入力軸、出力軸、負荷端のいずれか。
- 両方向の試験トルク、予圧およびゼロ点の定義。
- 単位、測定した回転位置、記録した変位の範囲。
- ケースと入力軸の固定方法、ドライブへの通電の有無。
- 温度、潤滑状態、取付方法と組立状態。
- サンプルの状態。新品、ならし後、所定の耐久試験後のいずれか。
- 代表値、実測最大値、量産の上限値のいずれか。
- カップリング、外部リンク、最終取付部を含むかどうか。
入力軸を固定し、出力側に決めたトルクを両方向にかけると、すきまと弾性変形の影響を確認できます。試験トルクが大きいほど、測定角度に含まれるねじれも増えます。Harmonic Driveの技術資料には、自社の減速機構のトルクと角度のヒステリシスの例があります。比較の前に、すきまとコンプライアンスの区分を出し手とすり合わせます。
機械側の対策
- 歯厚、ピッチ偏差、振れ、加工のばらつきを確認する。
- 中心距離、芯出し、軸受のはめあい、ケース剛性を管理する。
- 全体の誤差に効く部品や組立工程の公差から見直す。
- 歯車と潤滑条件が許せば予圧を検討する。
- 同じ負荷と測定方法で異なる減速機構を比較する。
- 弾性変形が主因なら軸、カップリング、取付部の剛性を高める。
- 定常トルクとは別に衝撃と反転時のピークトルクを確認する。
予圧は反転時の遊びを抑えますが、抵抗、発熱、摩耗が増える場合もあります。反転誤差に加えて、運転電流と温度を測り、繰返し試験後にも再確認します。
フィードバックとソフトウェア補正
必要な位置情報がどの地点のものかを決めます。モーター側エンコーダーは減速前の制御に有効です。出力軸のセンサーで減速後の動きが分かっても、その先の連結部のたわみや遊びは測れません。公差が厳しい場合は、両方向から接近し、負荷端の位置を指令値と比べます。
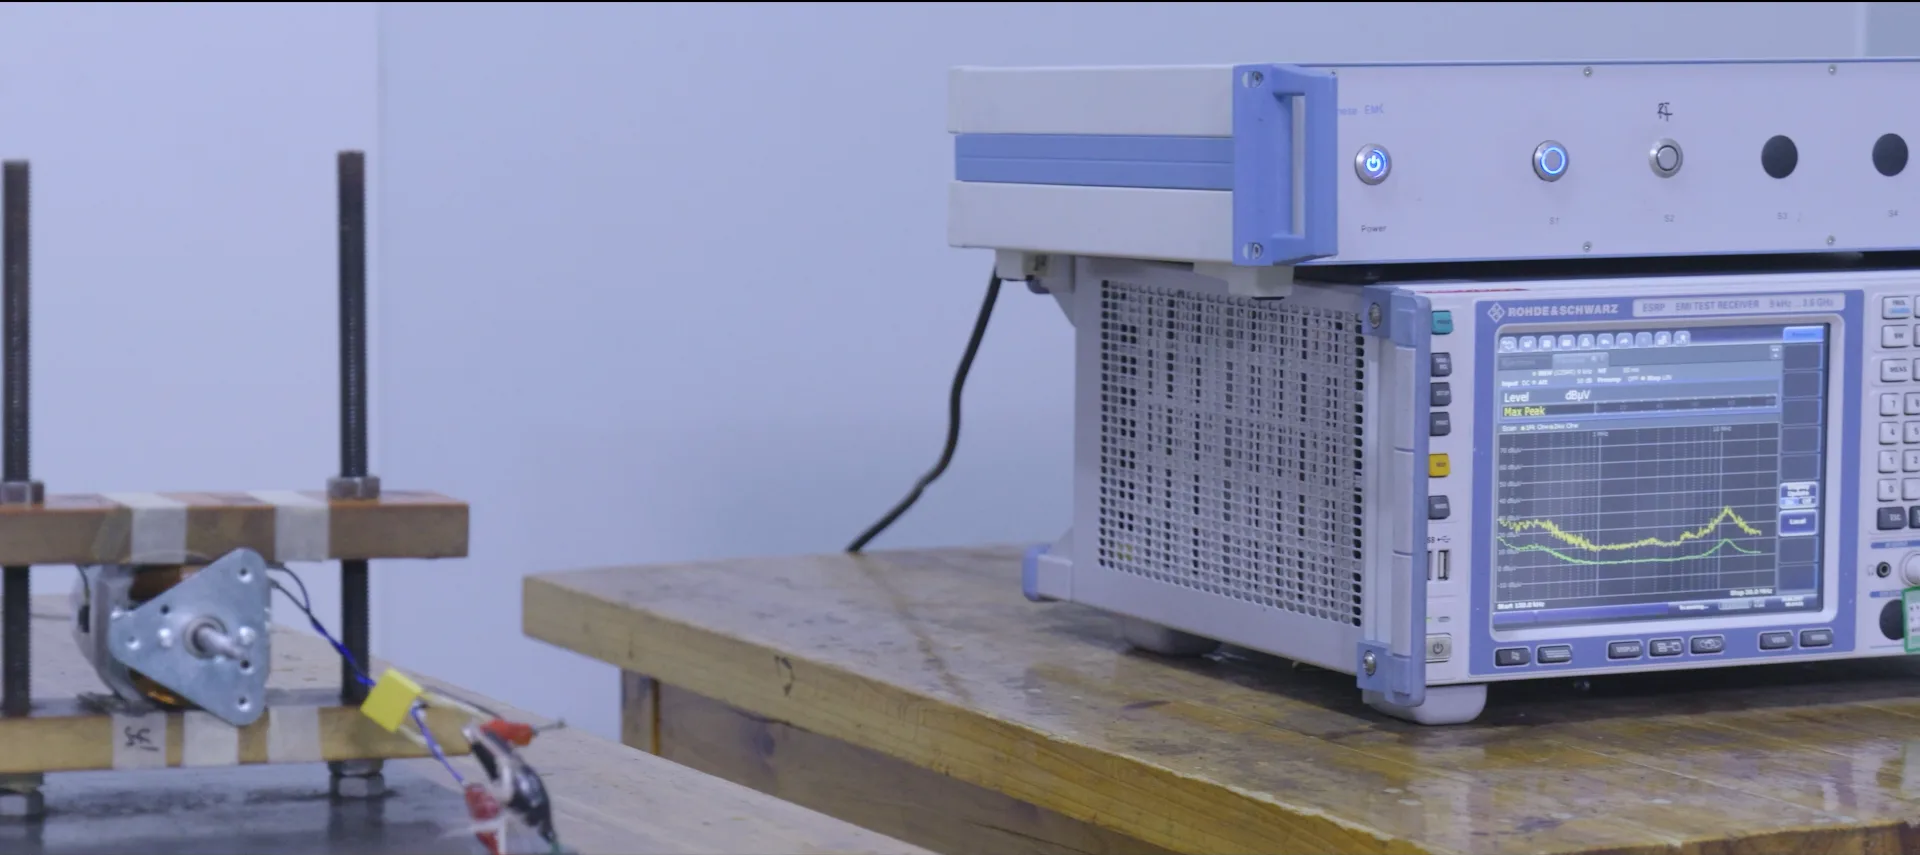
反転誤差に再現性があれば、次の対策を検討できます。
- 接近方向ごとに補正オフセットを変える。
- 位置によって誤差が変わる場合は実測に基づく補正表を使う。
- 機構とセンサーが対応できる場合は負荷位置の閉ループ制御を用いる。
- 温度や摩耗で応答が変わる場合は、条件を定めて再校正する。
- 経路に余裕があれば、重要な位置には常に同じ方向から接近する。
- 補正後は最終値に加えて整定時間も確認する。
新品の軽負荷試験で得た補正値が、別のトルクや摩耗した状態に適用できるとは限りません。ソフトウェアで弾性変形を取り除いたり、摩耗を修復したりすることはできません。補正前後の位置を負荷端で測り、試験トルクと方向を記録します。
カスタムギヤモーターの仕様をまとめる
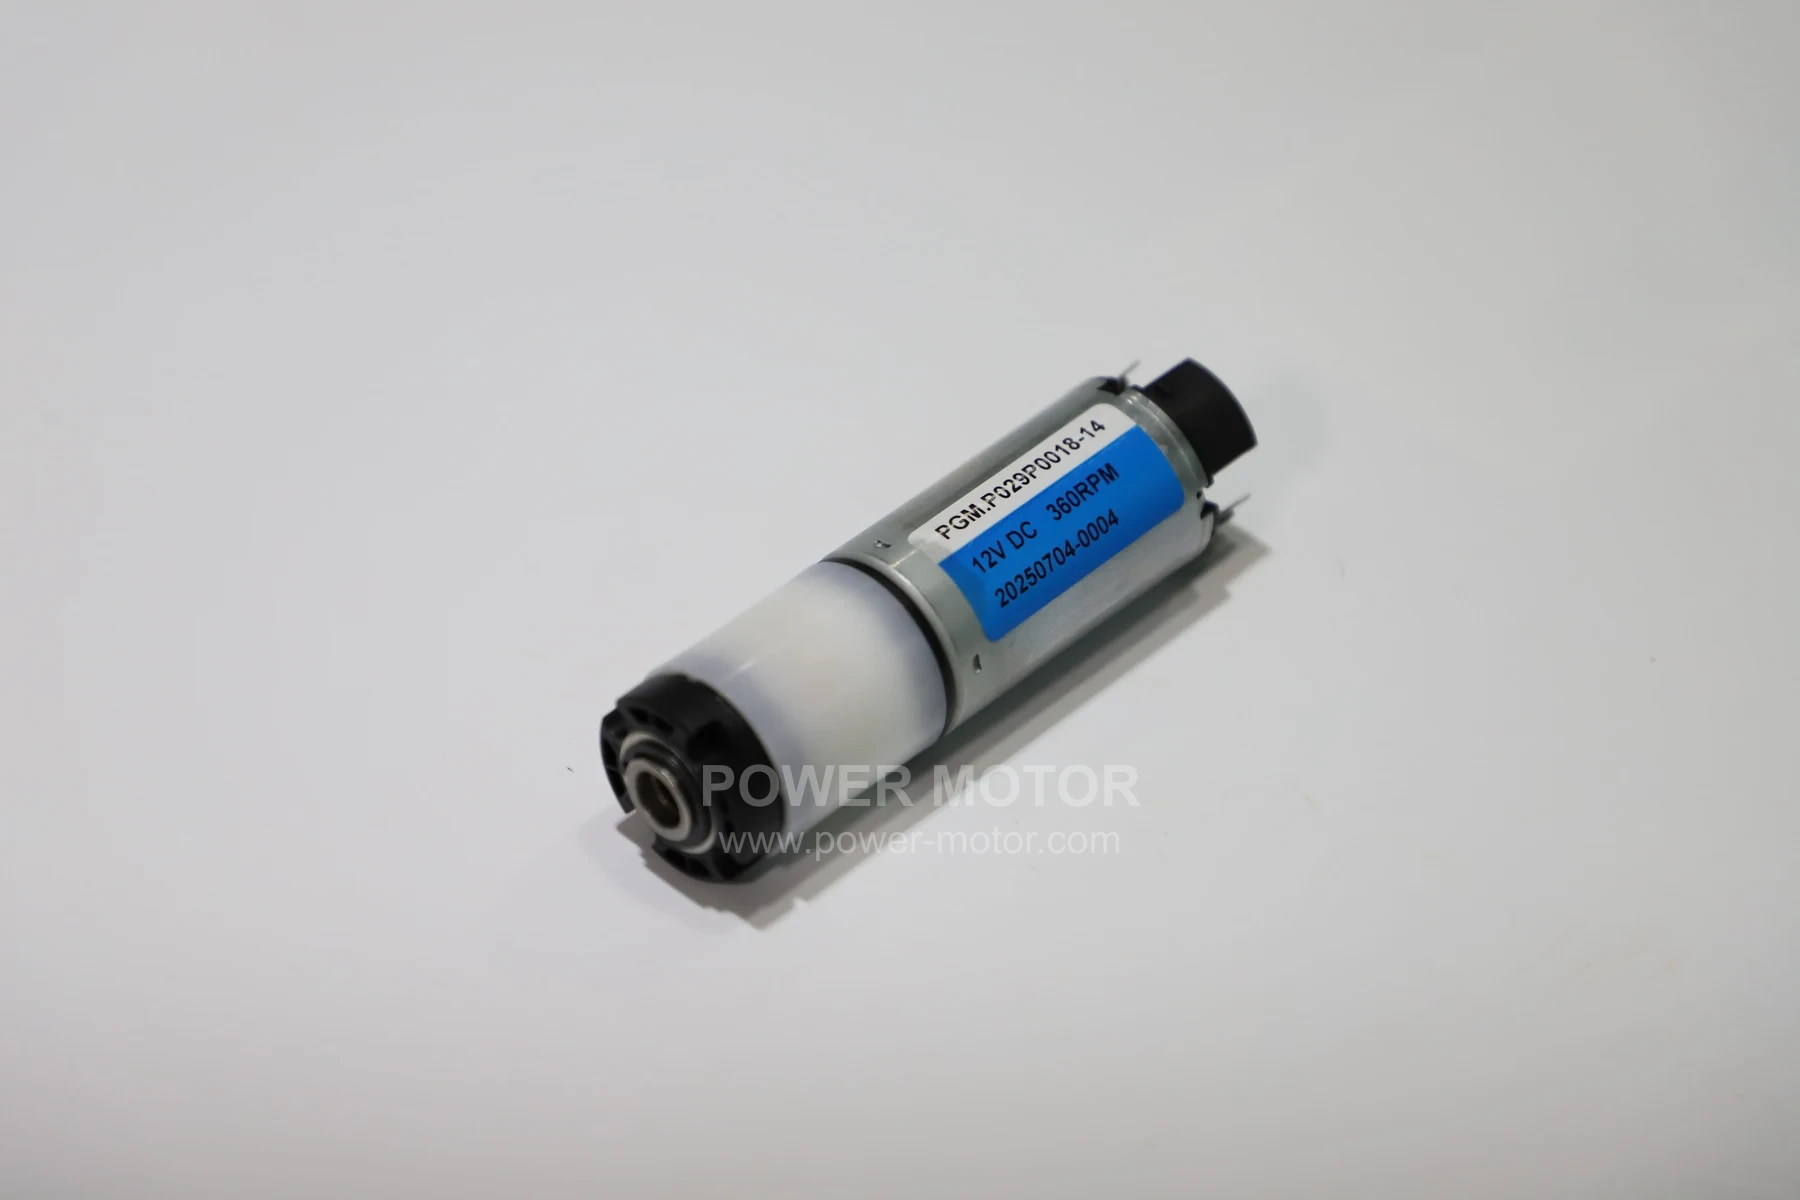
Power Motorのギヤモーターの図面や性能データで、取付寸法と運転点を確認できます。反転変位が要件に含まれる場合は別途測定項目とします。減速比と出力軸の仕様を絞り込む際はギヤモーターの選定ガイド(英語)を参照し、候補の連続定格とピーク定格を確認します。
評価するモーターの運転点、減速機構と減速比、位置検出の位置と分解能、制御インターフェース、遊びと剛性、騒音と耐久の条件をすり合わせます。出力軸、取付部、コネクター、設置スペースの寸法も必要です。
初回の仕様検討では、次の資料を用意します。
- 負荷端の許容誤差、接近方向、反転頻度、行程および整定時間。
- 連続・ピーク出力トルク。異常時や衝撃時も含める。
- 目標出力回転数、モーターの回転数制限、負荷慣性、下流側リンクの寸法。
- 運転サイクル、耐久試験条件、使用温度、潤滑や異物の制約。
- 取付図、インターフェース図、フィードバックと制御の要件。
- サンプル数、想定数量、合否判定に使う資料。
許容バックラッシは負荷端で許せる反転変位から決めます。歯面のすきまより他の要因の影響が大きい場合は、結合部の剛性を高めるか、負荷側で位置を測る方が有効なことがあります。
ギヤモーターの仕様検討は、負荷図面、動作条件、希望する合否判定方法を添えてお問い合わせください。