说明齿轮电机换向时回差、空程与弹性变形的区别,介绍负载端误差预算、转矩与角度的测量条件及降低回差的方法。
齿轮箱回差是相啮合齿面之间的间隙造成的空转角。给齿轮电机换向施加转矩时,原先承载的齿面先脱开,转过间隙后才由反向齿面承载。设备若要从两个方向回到同一位置,这段空程尤其值得注意。
选型先看负载端允许的误差。输送机构多在一个方向承载,噪声、效率和齿轮寿命可能更要紧;带长摆臂的换向执行器,相同的输出空转角就可能占去大部分定位公差。
回差与空程有什么区别
换向时,电机轴的编码器可能已读到角度变化,输出端还没有明显位移。齿轮回差指的是由齿面间隙引起的部分;实际机构的换向误差还可能包含弹性变形和其他游隙。
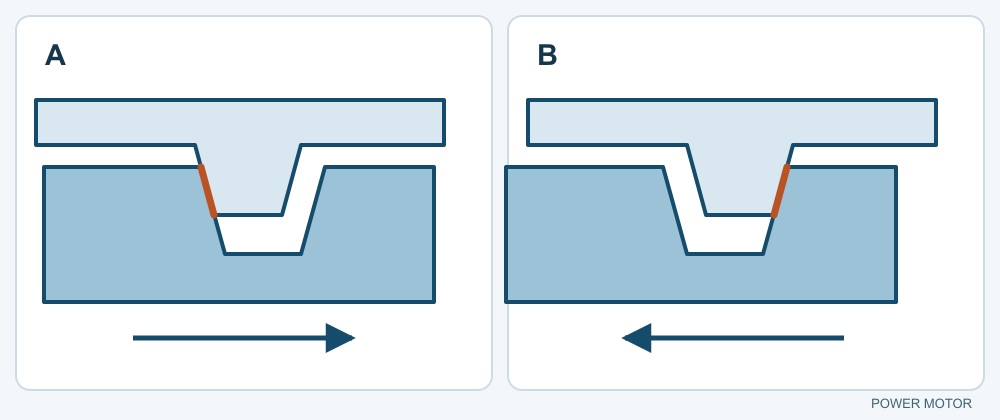
适量的工作侧隙有助于适应制造和运行条件的变化:
- 润滑。 齿形、齿面速度、润滑剂和温度会影响油膜。在未核查这些条件时盲目压低侧隙,可能增加摩擦和磨损。
- 尺寸变化。 齿厚、中心距、跳动和轴承配合都会改变不同齿位上的间隙。先检查公差叠加,再定限值。
- 受载变形。 齿轮、轴与壳体在转矩作用下会变形。即便齿面间隙较小,弹性变形仍会加大测得的换向位移。
- 温度与磨损。 热膨胀会改变运行间隙,磨损或预紧变化也会改变空程。应结合预期温度与使用阶段检查。
量产规格应写明最大允许值、测量点和方法。目录中的无载典型值,不能等同于工作转矩下的上限或耐久试验后的验收值。
常见术语
| 术语 | 在齿轮电机系统中的含义 |
|---|---|
| 齿轮回差 | 齿面间隙引起的自由运动,需注明角度在哪根轴上测量。 |
| 空程(lost motion) | 规定条件下的换向位移,按测量方法可能包含齿隙和弹性变形。 |
| 扭转柔度 | 齿轮箱或传动件每单位施加转矩产生的角变形。 |
| 定位误差 | 规定工况下,负载实际位置与指令位置的差。 |
| 重复定位精度 | 多次动作后的到位位置偏差,需说明是否从两个方向接近目标。 |
有的供应商用转矩—角度滞回曲线上的规定点来描述空程,有的则给出范围更广的换向测试结果。小齿隙的齿轮箱受扭后仍会产生角变形,柔性安装座也可能移动。这些量能否被测到,取决于传感器装在哪里。
预紧或标称零回差的齿轮箱可减少齿面之间的自由运动,但刚度有限,转动时也可能产生传动误差。“零回差”不能直接说明绝对定位精度或双向重复定位精度。
哪些应用对齿轮回差敏感
先确认负载转矩是否换向,目标位置是否需要从两侧接近。电机即使一直朝同一方向旋转,制动或被负载反拖时,也可能越过齿隙。下表是确定验证重点的起点;最终公差以负载端为准。
| 应用或动作 | 回差优先级 | 原因 | 建议确认 |
|---|---|---|---|
| 频繁换向 | 通常较高 | 转矩反向时要跨过间隙。 | 输出回差、换向频率、峰值转矩与磨损。 |
| 反复停在目标位置 | 通常较高 | 不同接近方向会改变最终位置。 | 双向重复定位、稳定时间与反馈。 |
| 机器人关节与精密执行器 | 按误差预算分配 | 长臂会放大小角度误差。 | 刚度、回差、臂长和负载端误差。 |
| 实验室及医疗设备 | 视功能而定 | 加样或定量运动可能要求行程可重复。 | 定位公差、工作周期和实际测试负载。 |
| 自动门与升降机构 | 视机构而定 | 间隙会影响换向、噪声和停止表现。 | 转矩、循环次数和遇阻、停止测试。 |
| 稳定单向驱动 | 通常较低 | 稳态时多由同一侧齿面承载。 | 效率、温度和噪声,也要检查制动时的反向转矩。 |
回差上限怎么定
同一台齿轮箱可适用于一种连杆机构,却未必适用于另一种。设置上限之前,检查:
- 负载与转矩。 分别规定运行转矩和换向转矩。无载角度小,不能说明重载接合时的扭转变形也小。
- 摆臂长度。 刚性摆臂半径为 100 mm 时,0.2° 的输出换向角对应约 0.35 mm 的切向位移。这是几何换算,不是电机规格。
- 磨损与寿命。 写清样件的新旧状态,必要时在磨合、冲击或规定耐久循环后复测。
- 编码器位置。 电机端编码器读到的是输入侧运动。输出端测量可看到减速器之后的位置,直接测负载还能计入后级连杆变形。
- 误差预算。 在齿隙、弹性变形、传感器误差及其他误差之间分配负载端公差,并注明单向或双向到位。
更紧的齿隙无法补偿柔软的支架或连杆。先找出实际测得的最大误差来源,再决定是否收紧齿轮箱公差。
怎么测量与降低回差
比较供应商数据时统一测量边界和条件。固定输入轴、单测齿轮箱输出角,与整机带载运行时测出的位移差不能直接比较。
拿到一项数据时,至少应同时确认:
- 角度在哪测、以什么为基准:输入端、输出端或负载端。
- 两个方向的试验转矩,以及预紧和零位的定义。
- 单位、测过的角位置以及位移记录范围。
- 壳体和输入端怎么固定、测试时驱动是否通电。
- 温度、润滑、安装和装配状态。
- 样件是新件、磨合后还是规定耐久试验后。
- 数据是典型值、最大实测值还是量产上限。
- 是否包含联轴器、外接连杆及最终安装结构。
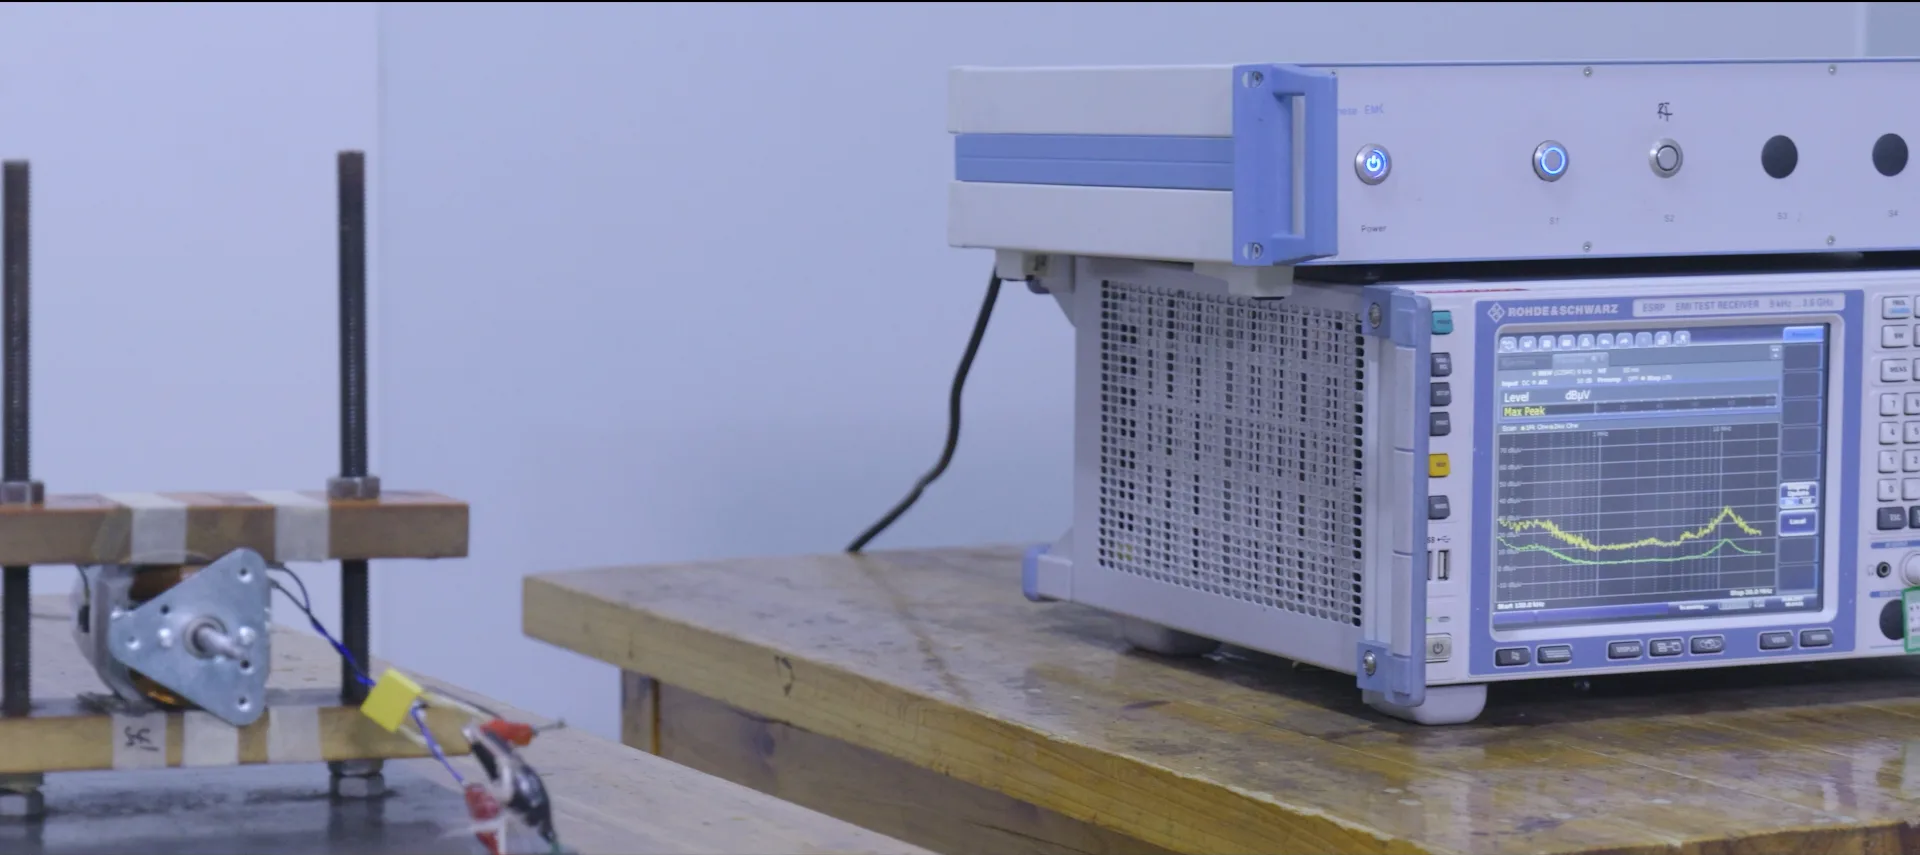
锁住输入端,从输出端按规定转矩换向,可以观察齿隙和弹性位移。试验转矩越大,弹性扭转所占的比例可能越明显。Harmonic Drive 的技术资料给出了其自身传动结构的转矩—角度滞回示例。横向对比前,先约定供应商怎样区分间隙与柔度。
从机械结构入手
- 检查齿厚、齿距偏差、跳动和加工能力。
- 控制中心距、轴系对中、轴承配合与壳体刚度。
- 找出对总误差影响大的零件和装配环节,再收紧公差。
- 齿形和润滑条件允许时,评估预紧。
- 按相同载荷和测法比较不同减速结构。
- 主因是弹性变形时,优先提高轴、联轴器或支撑的刚度。
- 冲击和换向峰值转矩应与稳态运行转矩分开核查。
预紧能减少换向空程,也可能增大阻力、温升和磨损。除了比较换向误差,还应测运行电流和温度,并在循环试验后复测。
反馈位置与软件补偿
先确定系统真正要知道的是哪一点的位置。电机端编码器可改善减速前的速度或位置控制;输出端传感器能看到减速器后的运动,但看不到后级连杆的弹性和间隙。公差较紧时,应在实际负载端从两个方向对照指令位置。
换向误差具备重复性时,可以验证以下办法:
- 按接近方向分别使用补偿偏置。
- 误差随行程变化时,用实测数据建立补偿表。
- 机械和传感条件允许时,采用负载端位置闭环。
- 温度或磨损改变误差曲线时,在规定条件下重新标定。
- 路径允许时,关键点始终从同一方向接近。
- 补偿后同时记录到位时间,不能只看最终读数。
轻载新件测得的偏置,换一个转矩或磨损状态未必适用。软件无法消除零件变形或修复磨损。补偿前后的数据应在负载端测量,并记录试验转矩和方向。
定制齿轮电机项目需要哪些资料
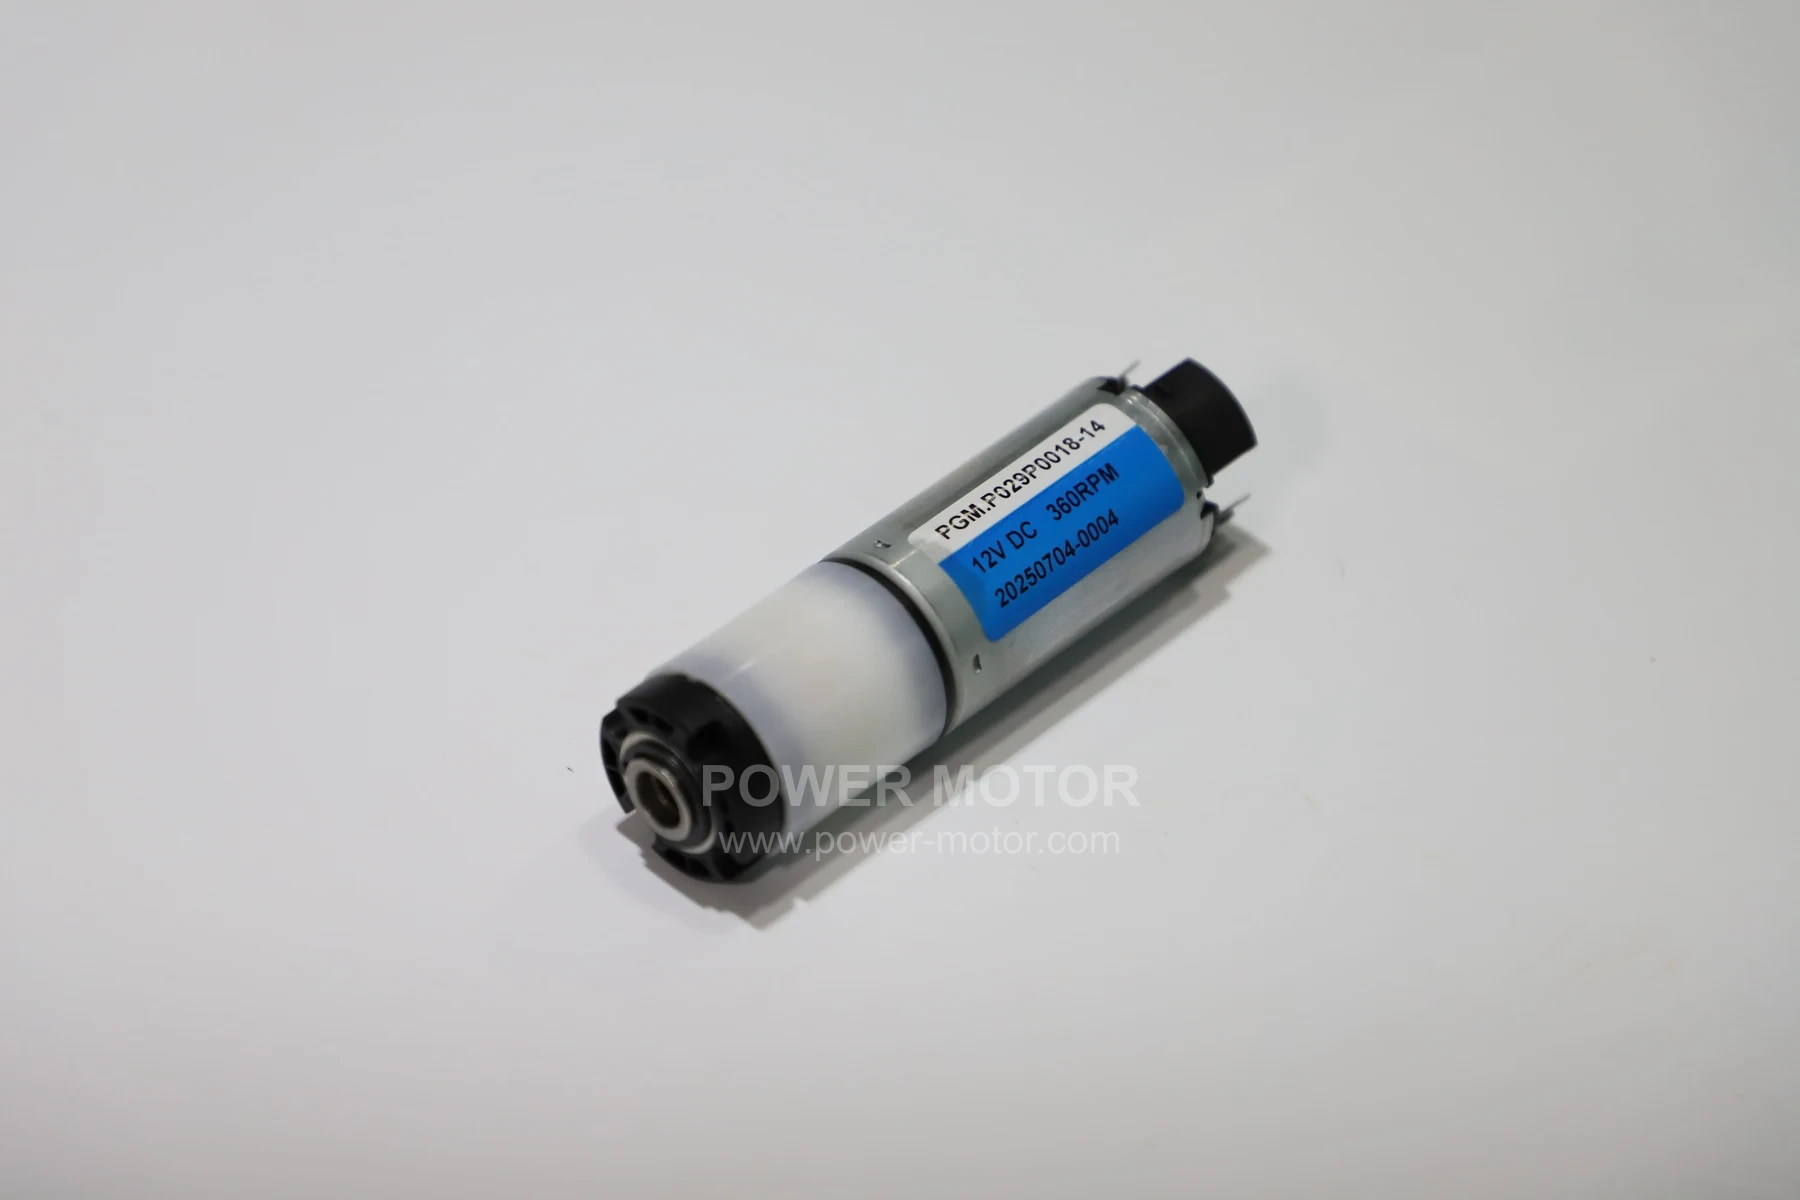
力辉齿轮电机目录可用来比较安装尺寸、减速平台和运行工况。若项目对换向位移有要求,应单列测试。初步估算减速比、输出转速和转矩时,可以参考齿轮电机选型指南,再核对目标减速器的持续和峰值额定值。
先明确拟评估的电机工作点、减速结构和减速比、反馈位置与分辨率、控制接口、机械间隙和刚度、噪声与耐久边界,以及输出轴、安装和整机空间。
首次评审请准备:
- 负载端允许误差、接近方向、换向频率、行程和可用稳定时间。
- 持续和峰值输出转矩,包括异常负载和冲击。
- 目标输出转速、电机限速、负载惯量和下游机构几何。
- 工作周期、耐久目标、运行温度以及润滑和污染条件。
- 安装图、接口图、反馈和控制要求。
- 样件数量、预计用量和验收文档。
最终应根据负载能容许的换向位移确定回差上限。如果齿隙不是主要误差源,提升接口刚度或直接测负载位置,可能比使用更紧的齿轮箱有效。
需要评估齿轮电机时,可带上负载图纸、动作曲线和验收方法联系力辉电机。