ステッピングモーターの概念、VR・PM・HBの分類、構成部品、ステップ角や保持トルクなどの基本パラメーターと用途を紹介します。
1. ステッピングモーターの概念
ステッピングモーターはインテリジェントモーターとも呼ばれ、電気パルス信号を角変位または直線変位へ変換する制御要素です。過負荷でない条件では、速度と停止位置はパルスの周波数と数だけで決まり、負荷変化の影響を受けません。すなわち、1パルスを与えると1ステップ角だけ回転します。この線形関係に加え、周期誤差はあっても累積誤差がないという特長から、速度・位置制御で広く使われています。最適な性能を得るには、適切なコントローラーとドライバーを組み合わせる必要があります。
2. ステッピングモーターの分類
可変リラクタンス型(VR)、永久磁石型(PM)、ハイブリッド型(HB)の三つに分類されます。
VR型の特長:高精度ですが、大型で発熱が多く、トルクが小さい方式です。初期に開発されたステッピングモーターで、市場から徐々に姿を消しています。
PM型の特長:精度は低めですが、トルクが大きく、低コストです。
HB型の特長:VR型の高精度とPM型の大トルクを組み合わせています。コストは高く、現在最も成熟したステッピングモーター技術です。
3. ステッピングモーターの構成
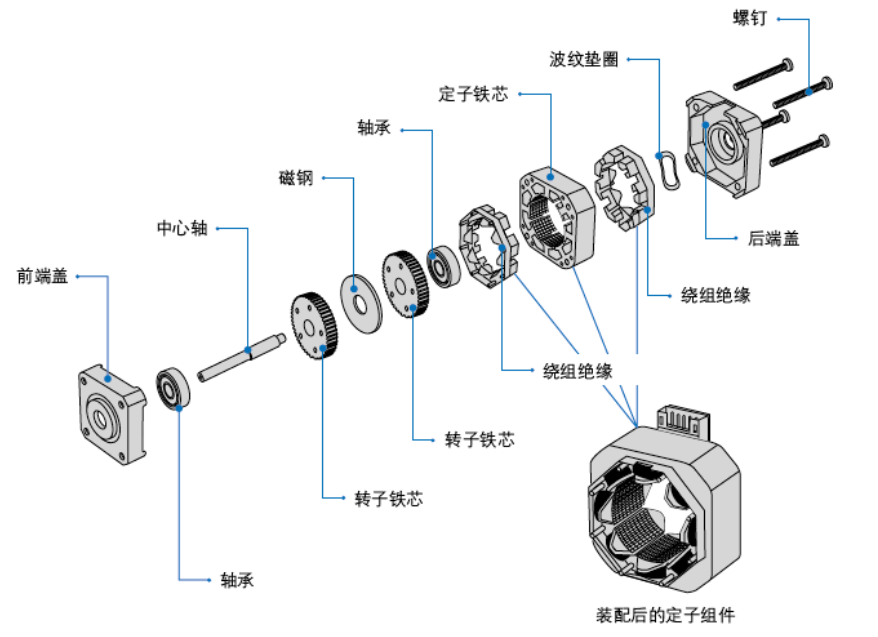
以下にハイブリッド型の構造を示します。主にエンドキャップ、中心軸、軸受、ステーター・ローター鉄心、巻線絶縁部品などで構成されます。
4. 一般的なパラメーター
ステップ角:受信する1パルスに対応して軸が回る角度です。一般的な値は0.9°、1.2°、1.8°、7.5°、15°などです。
相数:ステーター内の巻線コイルの数です。一般に2相、3相、4相、5相があります。
相抵抗:ステーター内の一つの巻線コイルの抵抗値です。
相インダクタンス:ステーター内の一つの巻線コイルのインダクタンス値です。
保持トルク:コイルに定格電流を流し、ローターが回転していないときに、ステーターコイルがローターへ与えるトルクです。選定上の重要なパラメーターの一つです。
ディテントトルク:通電していないときに、ステーターがローターへ及ぼすトルクです。
最大自起動周波数:無負荷、指定電流・電圧の条件で、入力信号に同期して始動・停止できる最大周波数です。
プルアウトトルク:指定の駆動条件と回転速度で、軸が出力できる最大トルクです。プルイントルク:指定の駆動条件と速度で、自身の慣性、負荷慣性、外部負荷に打ち勝って直接始動できる最大トルクです。
5. ステッピングモーターの用途
精密制御が必要な防犯機器、プリンター、自動化設備、産業用ロボット、医療機器、舞台照明、自動車の制御システムなどに使われます。