比较 BLDC 电机霍尔与无感控制的带载启动、低速运行和重启表现,结合三个控制器实例和样机验证清单确定选型。
如果电机需要带载启动、频繁正反转,或在反电动势很弱的低速区工作,先评估霍尔反馈。如果设备大部分时间在稳定转速下运行,而且驱动能可靠带动真实负载启动,可以评估无感控制。这个选择会影响电机控制器、线束和样机验证。
比较前先定下最不利工况。电机在台架上能启动,未必能带动低温下的齿轮箱、已有压力的泵或仍在旋转的叶轮。用相同的启动时间、峰值电流、非预期位移和最低稳定转速要求评估两种方案。
霍尔与无感驱动如何判断转子位置
无刷直流电机靠电子换相产生转矩。驱动器需要知道或估算转子位置,才能让电机向预期方向输出转矩。霍尔传感器检测转子的磁场位置;无感驱动则根据电机端的电信号估算位置。
霍尔反馈
常见配置使用三个数字霍尔传感器。它们的组合状态即使在停转时也能指示转子所处的电角度区间,驱动可据此决定先给哪几相通电。霍尔状态本身不会给出区间内的精确角度。
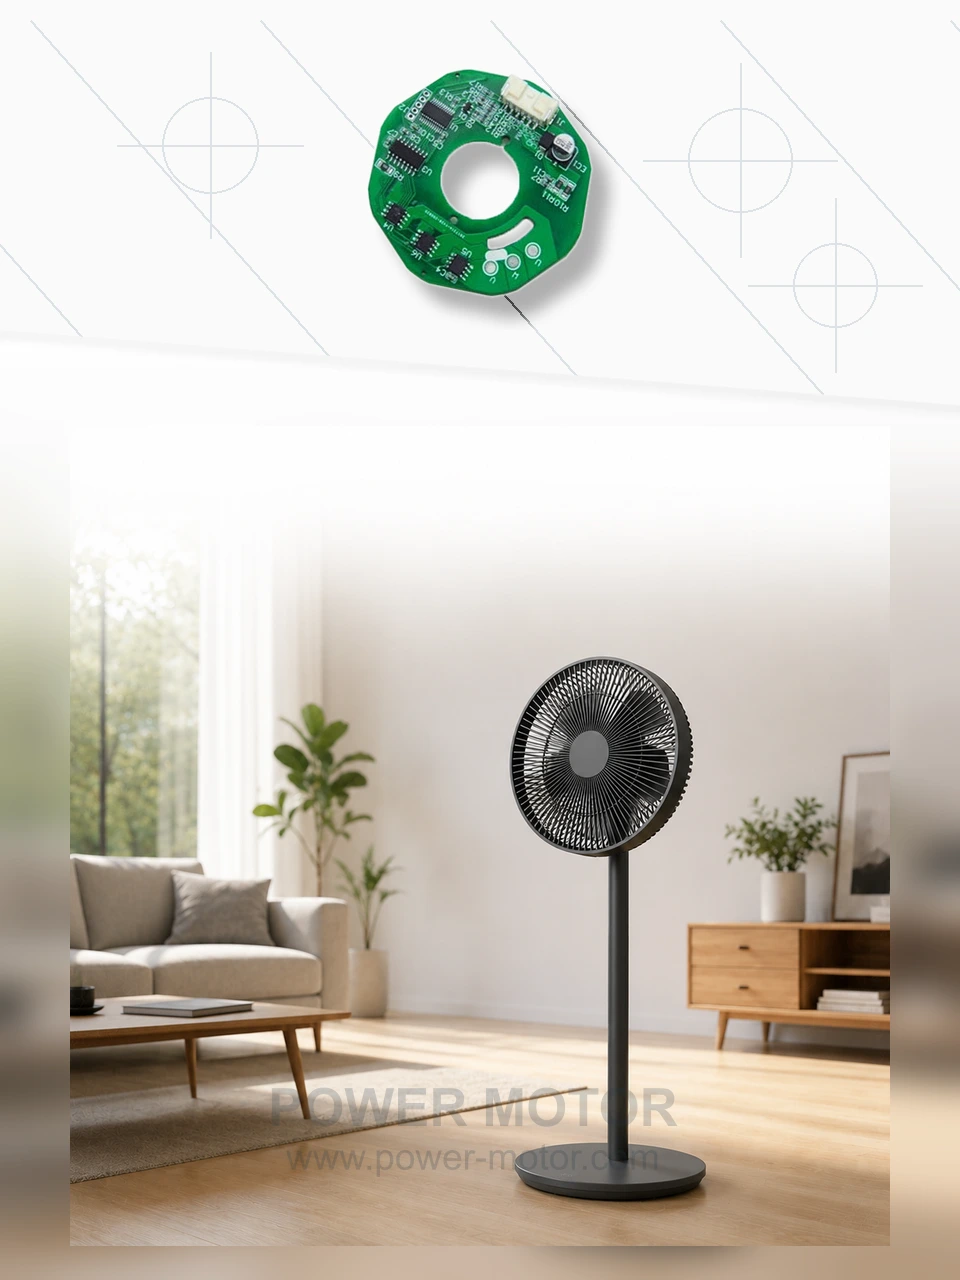
有效的霍尔状态能为零转速下的换相提供起点。设备有以下要求时,值得优先验证这类方案:
- 克服起动静摩擦,同时避免反向窜动。
- 在实际负载下维持规定的最低转速。
- 在规定时间和电流限值内重复启动。
- 换向时控制峰值电流、冲击和机构游动。
- 在最低供电电压下提供足够的起动转矩。
- 经受负载变化而不失速或超出温升限值。
常见六步换相中,霍尔状态每隔 60 电角度变化一次。电机每转一圈,经历的电周期数等于极对数。如需精确定位,还要单独规定所需的反馈分辨率。可参考德州仪器的霍尔换相应用说明。
无感估算
无感驱动不使用装在电机端的霍尔传感器或编码器来判断转子位置,但仍需要驱动端的电气测量。可用速度范围取决于电机和估算方式。
一种常见的六步方案利用反电动势。转子转动会在绕组中感应电压,感应电压随转速上升。典型电路让两相通电,监测未驱动相,经参考电平检测反电动势过零,再据此安排下一次换相。采样时机不当时,开关噪声和残余相电流会影响判断。参见 Microchip AN1160。
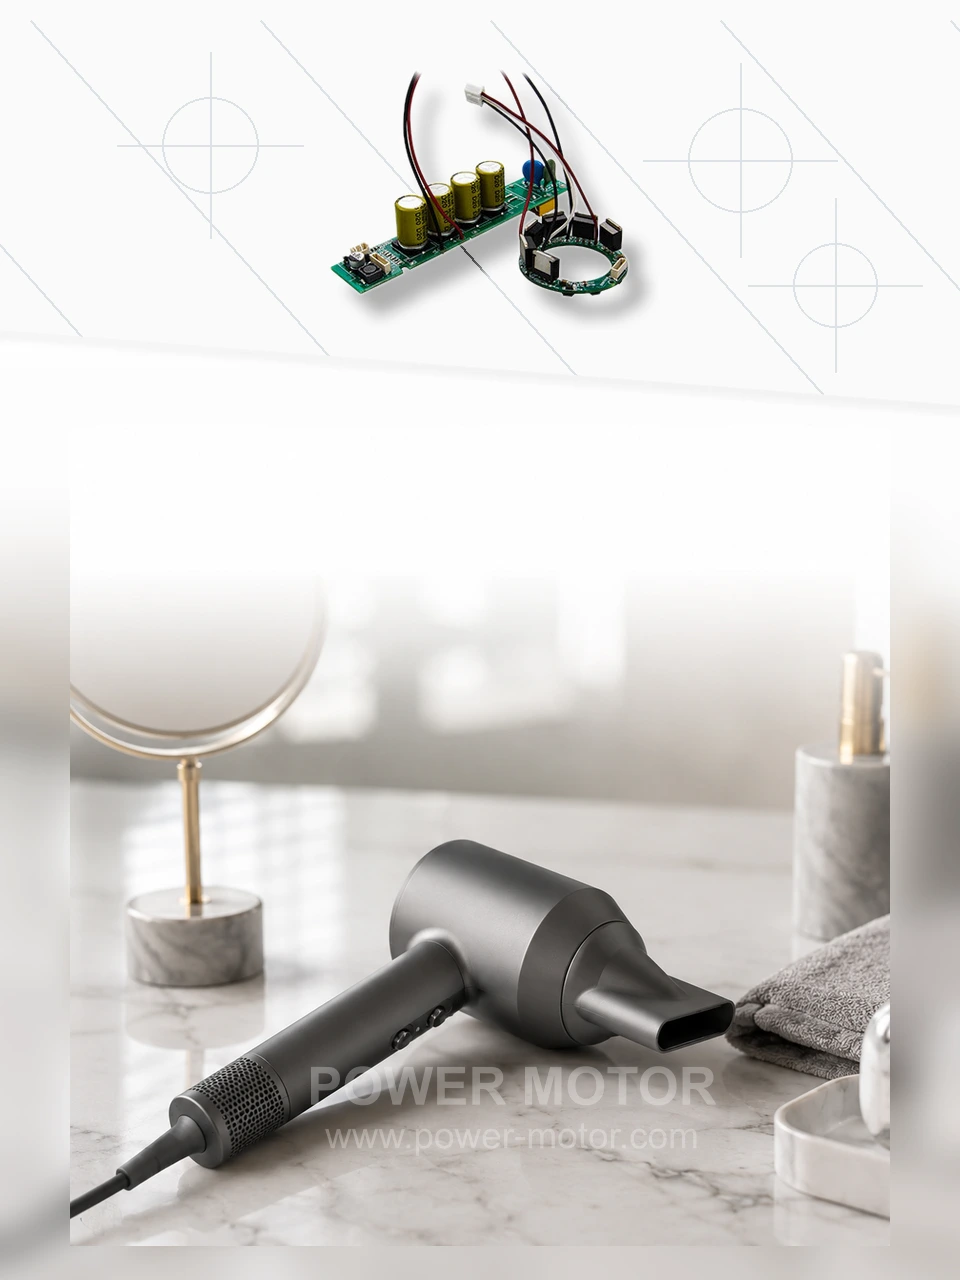
不同无感驱动会用到下列测量或功能。单凭其中一项,不能确定最低可用转速:
- 在 PWM 周期的指定时刻采样相电流。
- 测量端电压或估算相电压。
- 估算反电动势,而不直接检测过零。
- 用电机模型观测转子位置和转速。
- 用锁相环跟踪估算电角度。
- 在磁场定向控制(FOC)中使用位置估算器。
- 调试时计入电机参数及温度变化。
停转时没有反电动势,低速时信号也弱。仅依赖该信号的驱动无法在原地辨识初始位置。部分无感方案另有初始位置检测方法,选型时应核对板卡和固件实际支持什么。
常见做法是先对齐转子,开环加速,再在信号足够时切入位置估算。带载启动在两个阶段都可能失败。风扇若会被外部气流带转,应分别验证正转、反转状态下的重启,不能只做静止启动试验。
转子反馈与驱动方式分开选
- 转子位置从哪里来:霍尔信号、编码器,还是无感估算?
- 驱动器如何控制电机:六步换相、正弦波驱动,还是磁场定向电流控制?
霍尔反馈常与六步换相搭配,也有驱动根据霍尔信号的跳变来估计正弦波控制所需的角度。无感方案则既可以采用六步过零检测,也可以在 FOC 中使用观测器。仅凭 FOC 这一名称,无法判断停转时如何启动、低速转矩能否保持;还要问清切换条件以及估算失效时的处理方式。
霍尔与无感控制的比较
下表可用来决定先验证哪种方案。比较时把电机、控制器、线束和负载作为一个系统,保持供电、温度和装机条件一致。
| 选型因素 | 霍尔反馈 | 无感控制 |
|---|---|---|
| 带载启动 | 停转时已知转子区间,仍需验证起动转矩与电流。 | 反电动势方案需要单独的启动过程,须带真实负载验证。 |
| 最低稳定转速 | 在反电动势很弱时仍可利用反馈,检查波动和分辨率。 | 取决于估算器与电机;基本过零检测存在低速限制。 |
| 中高速 | 核对霍尔时序与驱动器的电频率上限。 | 工作区间内信号足够时可考虑,也要验证速度上限。 |
| 传感器和线束 | 需要电机端传感器、信号线和连接器端子。 | 可减少反馈线,但仍需电气采样和滤波。 |
| 驱动开发 | 已知转子区间可简化初次换相。 | 估算、启动与切换通常需要更多调校。 |
| 系统成本 | 计入传感器、线束和装配成本。 | 计入采样、固件调试、验证与售后成本。 |
| 电磁干扰 | 检查霍尔供电、信号完整性、布线及接触故障。 | 检查开关噪声、采样时刻和估算器对扰动的敏感性。 |
| 故障处理 | 定义无效状态及信号丢失、间歇断连时的处理。 | 检测启动失败和失步,并定义恢复边界。 |
| 运行环境 | 按实际温度与振动验证传感器和线束。 | 省去这些传感器件,但电机和驱动仍要做环境验证。 |
| 先从哪些应用看 | 带载启动、频繁换向、低速运动。 | 大部分时间稳速、且已验证启动的风扇或风机。 |
执行器如果必须迅速克服静摩擦,起动时间和反向位移又受到限制,霍尔可作为首选验证项。是否达标还取决于可用电流、换相时序和阻力矩。相反,长期稳速运行的风机往往容易获得足够的估算信号,省去霍尔线可以简化连接;仍应装上量产规格的叶轮,在预期进风条件下验证启动。
霍尔方案把部分复杂度放在传感器和线束,无感方案则更依赖采样和固件。比较总成本时要计入整机验证和维护。噪声也应在装机后测量,因为叶轮、壳体和安装方式都可能是主要噪声来源。
霍尔启动、无感运行
混合方案可以用霍尔反馈启动,进入指定工况后切换至无感估算,霍尔硬件仍保留。选用前应先说明在运行阶段要解决哪个可测量的问题。
在预期供电与负载上下限测量切换时的转矩或转速扰动。如果负载把转速拉回估算不稳定的区间,还要验证固件能否判断失步并按预期恢复。
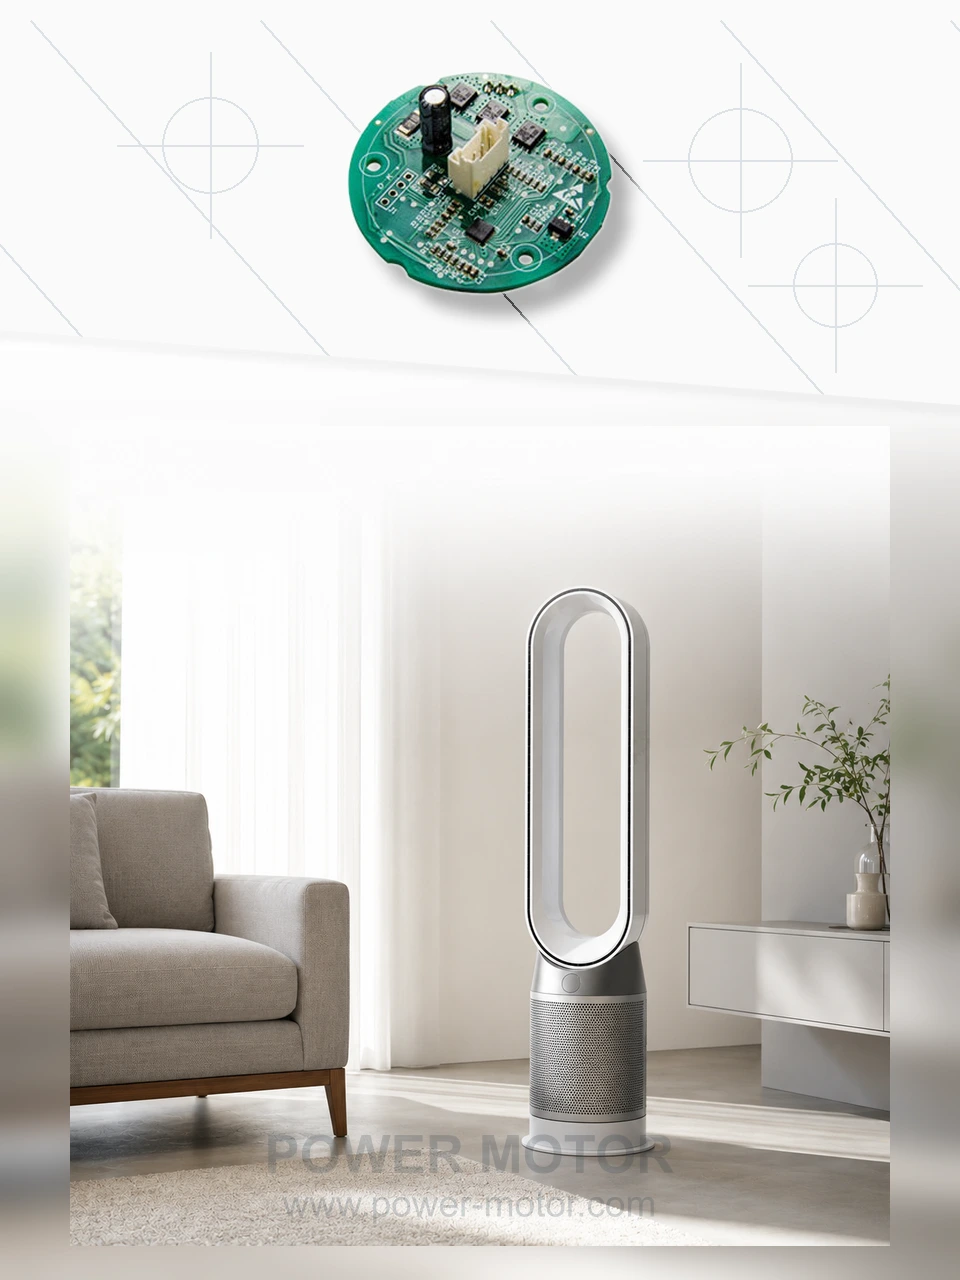
按应用确定验证项目
按真实的运动范围和负载边界选第一轮样机。以上控制器的最高转速都对应给定极对数;轴转速相同,极对数更多的电机需要更高的电频率。
| 应用 | 常见验证重点 | 先评估什么 |
|---|---|---|
| 直线与紧凑型执行器 | 起动转矩、低速、反向位移和稳定时间。 | 霍尔反馈;定位要求较高时另选更细的反馈。 |
| 自动门 | 反复启动、换向及遇阻表现。 | 霍尔或经验证的混合驱动,并测完整机构。 |
| 医疗设备 | 转速波动、噪声、故障响应和 EMC。 | 按设备功能选择,核实低速控制和整机级验证。 |
| 变负载泵 | 起动压力、负载变化及失速恢复。 | 霍尔或无感均可,测试覆盖完整负载范围。 |
| 高速风机 | 叶轮负载、温度、转速范围和重启。 | 如果带载启动和重启可重复,无感是候选。 |
| 吹风机 | 叶轮、风道、输入电源和噪声目标。 | 合适的设计可验证无感,并测装配后的风路系统。 |
| 风扇 | 最低转速、反复起动和滑行中重启。 | 根据启动和低速要求比较霍尔与无感。 |
| 吸尘器 | 风路阻力变化、供电和热限制。 | 同负载比较,包括重启和进风受限条件。 |
样机应用量产机构、叶轮或等效负载,既覆盖正常起动,也覆盖最难起动的工况。评审前确认:
- 最低电压、最低温度下,需要多大的起动转矩?
- 电机轴侧折算惯量是多少,允许多长加速时间?
- 最低带载转速是多少,允许多大的转速和转矩波动?
- 启动、制动、换向各发生多频繁?重启时转子是否还在转?
- 哪些负载变化或阻挡可能造成失速?
- 有哪些连接器、电流、线长和走线约束?
- 最终壳体内的噪声、振动和整机 EMC 要求是什么?
- 堵转、欠压、过流或丢失位置反馈时,应如何响应?
- 反复启停和运行循环要完成多少次,如何记录失败?
例如,风扇短时掉电后应比较重启时间、失败次数和峰值电流;执行器则应在最不利负载处测指令方向上的实际位移,并检查最低稳定速度。
电机与控制器配套开发
力辉电机与控制器配套开发从负载和接口出发。额定转速和转矩合适,还要看驱动器能否提供起动电流、识别现有反馈信号并满足电频率要求。可从电机控制器目录查看上面三个实例的供电、反馈方式及适用极对数。
一起评审电机和驱动时,请准备以下资料:
- 所需轴转速下的持续和峰值转矩。
- 起动转矩、负载惯量及允许的启动时间。
- 带载最低、常用及最高转速。
- 驱动输入范围、电流上限和供电瞬态。
- 安装空间、轴端、连接器及线束布置。
- 工作周期、散热条件与寿命目标。
- 噪声限值、EMC 要求及预期故障响应。
- 启停、制动、换向指令和重启条件。
比较样机前先约定测试工装和通过限值。控制器目录里的最高转速不能代替整机连续工作点试验;应在该工作点核对绕组温度、可用转矩和驱动电流。
选型与样机验收
先确定最不能接受的故障。执行器容易在最重载处遇到起动转矩不足或初始位置不明;稳速风扇则可能正常启动,却无法在被气流带转时恢复。前者如需静止位置反馈,可先评估霍尔;后者若能通过全部起动与重启工况,可考虑无感。结论不明确时,在同一台电机、同一负载和相同验收条件下对比。
如需评估定制 BLDC 电机与驱动方案,请将转矩转速要求、供电、起动工况、工作周期和机械图纸发给力辉电机。