ロボット用モーターの代表的な方式と特長を解説し、用途ごとに必要なトルク、精度、効率に基づく選び方を紹介します。
電動モーターはロボットの心臓部であり、電気エネルギーを機械運動へ変換して、移動、操作、各種機能を駆動します。効率的で正確、かつ信頼できる動作を実現するには、適切なロボット用モーターの選定が不可欠です。
経験豊富なモーターメーカーであるPower Motorが、一般的な種類と主な特長、さまざまなロボット用途に適した選択肢を通じて、最適な電動モーターを考えます。
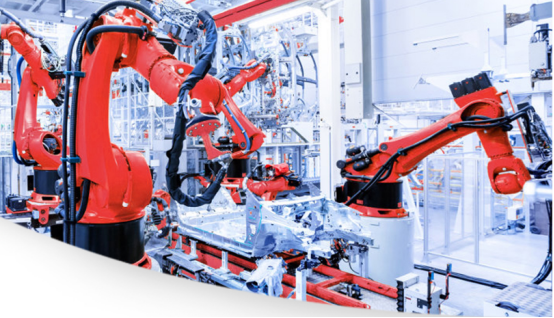
ロボットに使われる主なモーターの種類
ロボットでは、電池電源で扱いやすく、速度とトルクを優れた精度で制御できるDC系のモーターが主に使われています。大きく分けると、主要なロボット用モーターの種類はDCモーター、ステッピングモーター、サーボモーターの三つです。
1. DCモーター
DCモーターには、ブラシ付きとブラシレスがあります。ブラシ付きDCモーターは、ロボット用として最も簡単でコスト効率の高い電動モーターといえます。良好な始動トルクが得られ、制御も容易です。
ただし、ブラシと整流子の摩擦によって摩耗と騒音が生じ、効率も低くなります。そのため、高効率や長寿命が最優先ではない、単純で低コストの用途に適しています。
これに対して、ロボット用BLDCモーターはブラシをなくすことで、より高い効率、長い寿命、高い速度、優れた出力重量比を備えます。制御は複雑になり、電子速度コントローラー(ESC)が必要ですが、性能面の効果は大きなものです。例えば、高効率な小型BLDCモーターは、特にドローンなどで好まれます。
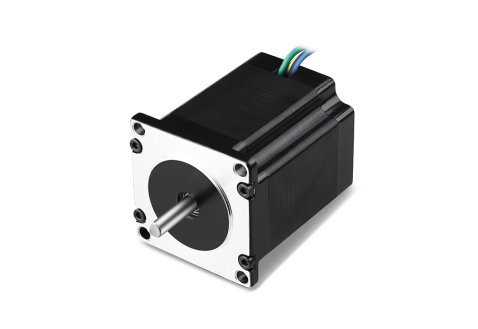
掲載製品:産業オートメーション用BLDCモーター
2. ステッピングモーター
ステッピングモーターは、オープンループの位置制御に優れています。離散的な「ステップ」で回転し、複雑なフィードバックシステムを使わずに指定角度へ動かせます。そのため、3Dプリンター、CNC工作機械、カメラ用プラットフォームなど、非常に正確で再現性のある位置決めと停止時の保持トルクが必要な用途に適しています。
主な制約は、高速時や重負荷時に利用可能なトルクが低下することです。エンコーダーを加えれば、より正確な閉ループ位置決めシステムを構成できます。こうしたフィードバック機器はシステム全体のコストを増やしますが、一般に完全なサーボモーター方式へ切り替えるよりは低コストです。
3. サーボモーター
サーボモーターは閉ループシステムであり、電動モーター(多くはDCまたはBLDC)、位置センサー(エンコーダー)、制御回路を一体として構成します。コントローラーは常にフィードバックを受け取り、指令された位置、速度、トルクを正確に維持するようモーターを調整します。
この閉ループ制御により、サーボモーターは、多軸ロボットアームのように正確で高速な位置制御が不可欠な、高精度・高応答のロボット用途における基準となっています。
さまざまなロボット用途に適した電動モーター
ロボット用モーターには複数の方式がありますが、最適な選択はロボットの作業内容に大きく依存します。方式と用途を適合させることが、効率と性能の最大化につながります。代表例は次のとおりです。
・ドローンと小型ロボット(携帯型検査装置など):重量と電力効率が重要です。高効率で出力重量比に優れた小型BLDCモーターが強く推奨されます。信頼性が高く、ブラシ関連の保守が不要な点は、飛行機器や密閉システムにとって大きな利点です。
・産業用ロボットアーム(多軸操作):高い応答性、精度、俊敏な動作が必要です。サーボモーター、特に高性能なACまたはDCブラシレス方式が最適です。滑らかで正確な動作に必要な閉ループフィードバックと、高いトルク密度を提供します。
・移動ロボットと車輪式プラットフォーム(AGV、サービスロボットなど):通常、さまざまな速度で持続的なトルクが必要です。ギア付きブラシ付きDCモーターや中型ブラシレスDCモーターが一般的で、コスト面のBDCと、寿命・効率面のBLDCのバランスで選ばれることが多くなります。
・高精度な直線運動(3Dプリンター、スキャナーなど):別途のフィードバック機構がなくても位置を保持でき、位置分解能も高いステッピングモーターが力を発揮します。
ロボット用モーター選定時に考慮する要素
ここまでは一般的な考え方です。具体的なロボットについては、次の技術的・実務的な要素をバランスよく検討して選定できます。
1. トルクと速度の要件
最も基本的な要素です。用途に必要な出力トルクと最高速度を明確にしなければなりません。重量物の持上げのような高トルク・低速用途ではギア付き方式が有利で、ドローンのプロペラのような高速動作には高回転モーターが必要です。
2. 精度と制御の要件
ロボットを±0.1°などの精度で特定位置へ動かす必要がありますか。その場合はサーボモーターまたはマイクロステップ駆動のステッピングモーターが必要です。単純な速度制御なら、標準的なBDCまたはBLDCモーターで十分な場合があります。
3. 消費電力とエネルギー効率
電池駆動や移動型のロボットでは、稼働時間を最大化するために効率が極めて重要です。BLDCモーターは本質的に、ブラシ付き方式よりエネルギー効率に優れます。
4. 寸法、重量、取付方法
小型機器や飛行システムでは、1 gの差も重要です。コアレスDCモーターと高密度BLDCモーターは、小さな形状で強力な駆動を提供します。外形寸法と取付インターフェースが、ロボットの機械設計に合っていることを確認してください。
5. 予算と保守要件
BDCモーターとステッピングモーターは、多くの場合、初期費用が低くなります。一方、ロボット用BLDCモーターは、保守不要で使える期間がはるかに長く、長期的な保有コストを大幅に減らせるため、時間の経過とともに経済性が高まります。
Power Motor:ロボットをはじめとするモーターカスタマイズの専門企業
20年以上の専門経験を持つPower Motorは、高精度電動モーターの設計・製造を手がける主要企業であり、DCモーター、ACモーター、ギヤードモーター、ステッピングモーターなどを専門としています。
当社はカスタムモーターソリューションを提供します。ロボット分野でも、必要な速度、トルク、効率、寸法に合うモーターの選定を、専門知識に基づいて支援します。
また、対応分野はロボットにとどまりません。家電、医療機器、自動車、オフィスオートメーション、電動工具などに向けたモーター供給にも豊富な経験があります。
まとめ
ロボットの進歩は、動作を担う部品の性能にかかっています。「ロボットに最適な電動モーターは何か」という問いに、唯一の答えはありません。必要なトルク、精度、効率に基づいて、DC、ステッピング、サーボ各方式の得失を正しく評価することが重要です。
先端プロジェクトや要求の厳しい用途では、カスタマイズが最高性能を引き出す鍵になります。さらに助言が必要な場合は、独自のロボット用モーター要件についてPower Motorへお問い合わせください。お客さまの分野で決定的な競争優位を得られるよう支援します。