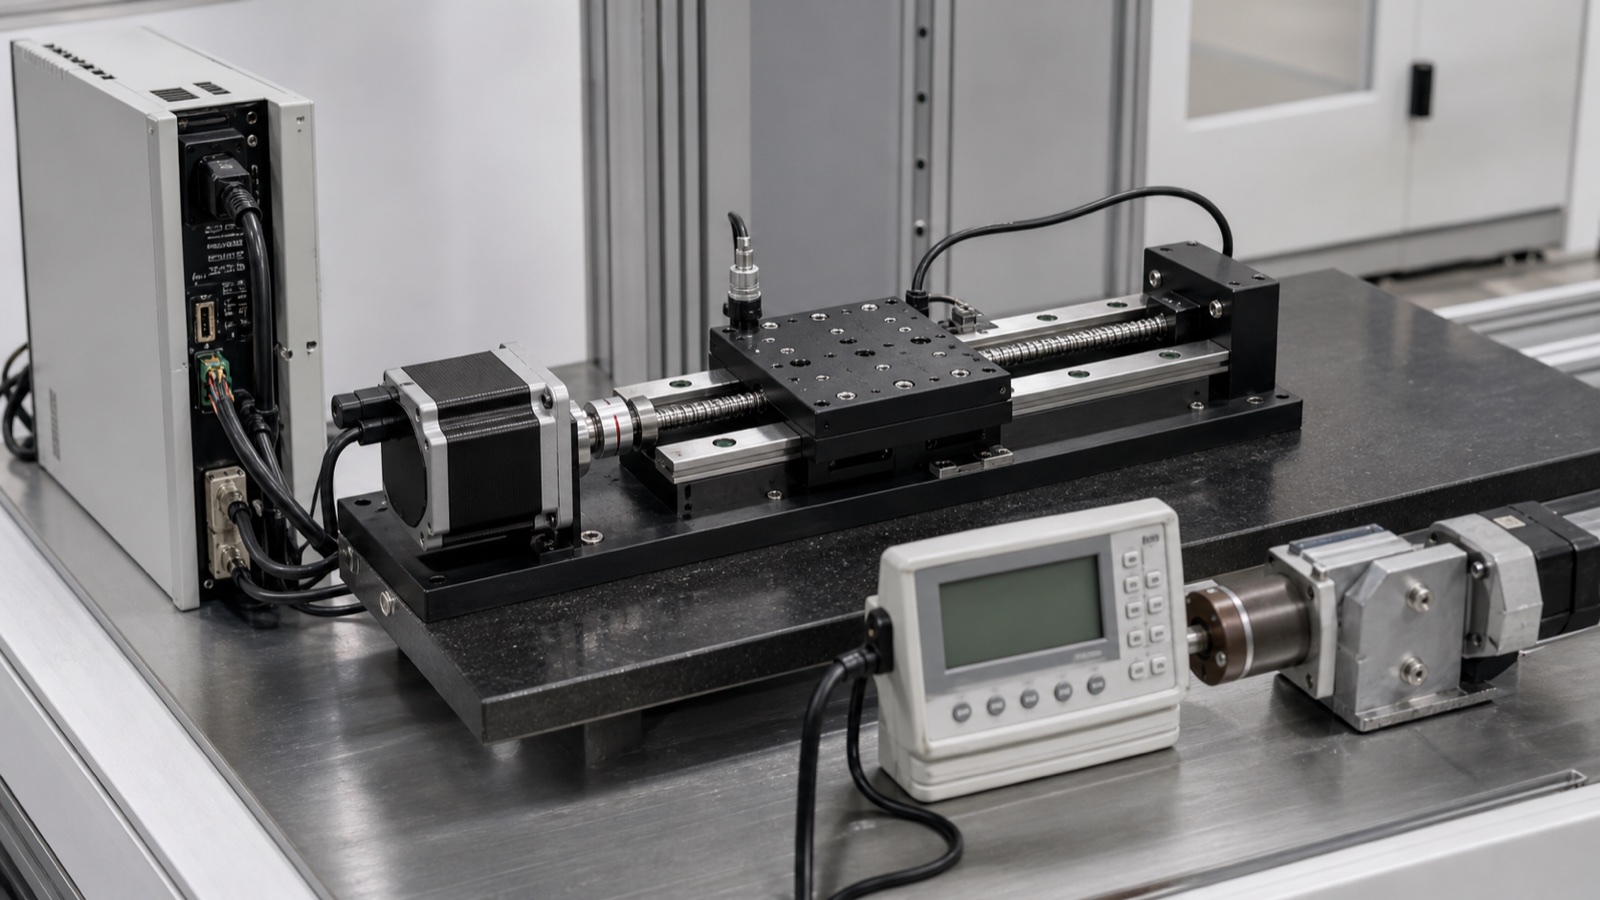
ステッピングモーターの出力が速度や駆動条件によって変わる理由と、動作点での出力の見積り、選定時のトルク指定を解説します。
ステッピングモーターの出力計算
ステッピングモーターの購入時に出力について質問されることがよくあるため、ここで説明します。
ステッピングモーターは幅広い速度で使える動力要素であり、実際の要件に合わせて速度と始動・停止位置を制御できます。通常、出力トルクは回転速度の上昇とともに低下します。また、設定する駆動電圧と制御電流が異なれば、出力トルクも変わります。このように、出力トルクは動作状態によって変化します。モーター出力は出力トルクに比例するため、ステッピングモーターの出力も動作状態によって変わります。
動作状態が決まっている場合は、次の式でその状態の出力を見積もれます。
P = 2 PI N / 60 omega
ここで、Pは出力で、単位はワット(W)です。
ωは1分間の回転数で、単位は回転/分(rpm)です。
Nはその状態での出力トルクで、単位はニュートン・メートル(N.m)です。
多くの場合、使用中には複数の速度域があり、加速と減速はソフトウェアプログラムで制御されます。その過程で出力トルクは動的に変化し、出力も同様に変わります。そのため、選定段階では出力を定格として示すのではなく、特定の駆動条件で提供できるトルクを指定します。