1970年代の半導体技術の発展で実現したブラシレスDCモーターについて、電子整流の仕組み、効率、寿命、制御の柔軟性を説明します。
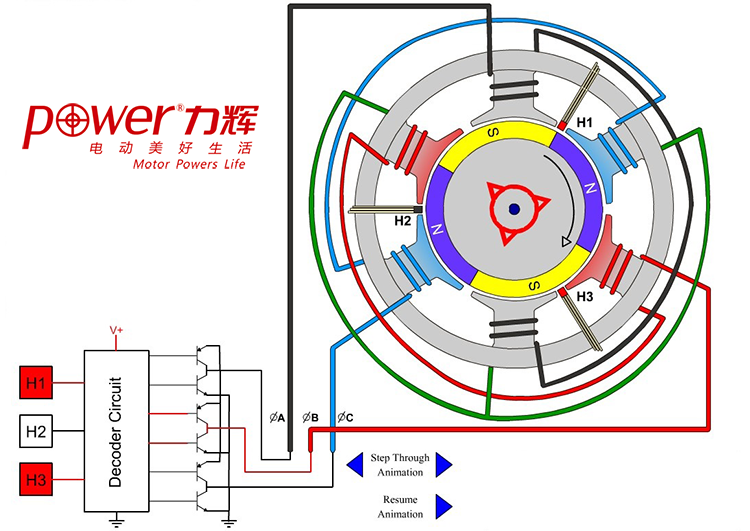
1970年代の半導体電子技術の発展により、DCモーターから整流子とブラシをなくせるようになりました。BLDCでは電子サーボシステムが機械式整流子の接点に代わります。電子センサーでローター角度を検知し、トランジスターなどの半導体スイッチを制御します。軸が180°回転するごとの適切なタイミングで巻線電流を反転し、方式によっては遮断することで、電磁石が一方向のトルクを生みます。摺動接点がなくなるため摩擦が減り、寿命が延びます。動作寿命は軸受の寿命だけで制限されます。
ブラシ付きDCは停止時に最大トルクを生じ、速度上昇に伴い直線的に減少します。ブラシレスはその制約の一部を克服し、高効率と機械的摩耗の少なさを実現できます。一方で、制御回路が複雑で高価になり、堅牢性が低くなる可能性もあります。
典型的なブラシレスモーターでは、固定電機子の周りを永久磁石が回転し、動く電機子への給電に伴う問題をなくします。ブラシ付きDCで巻線の相を継続的に切り替えるブラシ・整流子機構に代わり、電子コントローラーが半導体回路で同様のタイミングの電力分配を行い、回転を維持します。
ブラシ付きDCに対し、ブラシレスは高いトルク重量比、単位電力当たりの大きなトルク(高効率)、高信頼性、低騒音、長寿命(ブラシと整流子の摩耗なし)、整流子の電離火花の除去、電磁干渉(EMI)の全体的な低減などの利点があります。ローターに巻線がないため巻線は遠心力を受けず、ハウジングで支持されるため熱伝導で冷却でき、内部の冷却気流が不要です。その結果、内部を完全に密閉して汚れや異物から保護できます。
整流は、マイクロコントローラーやマイクロプロセッサーのソフトウェア、アナログ回路、またはFPGAを用いたデジタルファームウェアで実装できます。電子整流は柔軟性が高く、速度制限、低速・微細動作のためのマイクロステップ動作、停止時の保持トルクなど、ブラシ付きDCにはない機能を提供します。用途のモーターに合わせて制御ソフトウェアを調整することで、整流効率をさらに高められます。
ブラシレスモーターに加えられる最大電力は、ほぼ熱だけに制限されます。過熱すると磁石が弱まり、巻線の絶縁が損傷します。
電力から機械動力への変換では、ブラシレスはブラシ付きより高効率です。主な理由は、位置センサーのフィードバックに応じて通電を切り替えることです。ブラシがなく摩擦による機械損失が少ないことも寄与します。性能曲線の無負荷・低負荷域で効率改善が最大となります(原文では出典が必要と記載)。高い機械負荷では、ブラシレスと高品質なブラシ付きの効率は同程度です。
ブラシレスDCは、保守不要の運転、高速運転、火花が危険となる環境や電子的に敏感な機器へ影響する環境などで採用されます。
構造はステッピングモーターに似る場合がありますが、ブラシレスは通常、連続回転を目的とします。ステッピングモーターは一般に、ローター位置を内部へ返す軸位置センサーを持たず、制御器が駆動対象の位置をセンサーで検知します。また、所定角度で停止したままトルクを生じさせる使い方が多くあります。適切に設計されたブラシレスシステムも、0rpmで一定のトルクを維持できます。