プール清掃ロボットのモーター選定で確認する運転条件、シール、耐食性、ポンプ・制御回路との組み合わせを紹介します。
モーター供給と機器への組み込み
Power Motorは、プール清掃機器メーカー向けにブラシレスモーターの個別設計に対応しています。本記事はモーターとその組み込みを扱うもので、Power Motorが清掃ロボットの完成品を開発・供給していることを示すものではありません。
運転条件を明確にする
必要な回転速度とトルク、電源電圧、ポンプ負荷、運転時間を整理します。モーターだけでなく、ポンプ、制御回路、バッテリーを組み合わせて評価します。無負荷時の測定値だけでは、吸引性能や連続運転時間を判断できません。
駆動方式と防水性能を区別する
ブラシレス方式ではブラシと整流子の接触がありませんが、軸受、シール、駆動機構の摩擦や摩耗、保守は引き続き検討が必要です。ブラシレスであること自体は、防水性や耐食性を保証しません。
組立状態で確認する
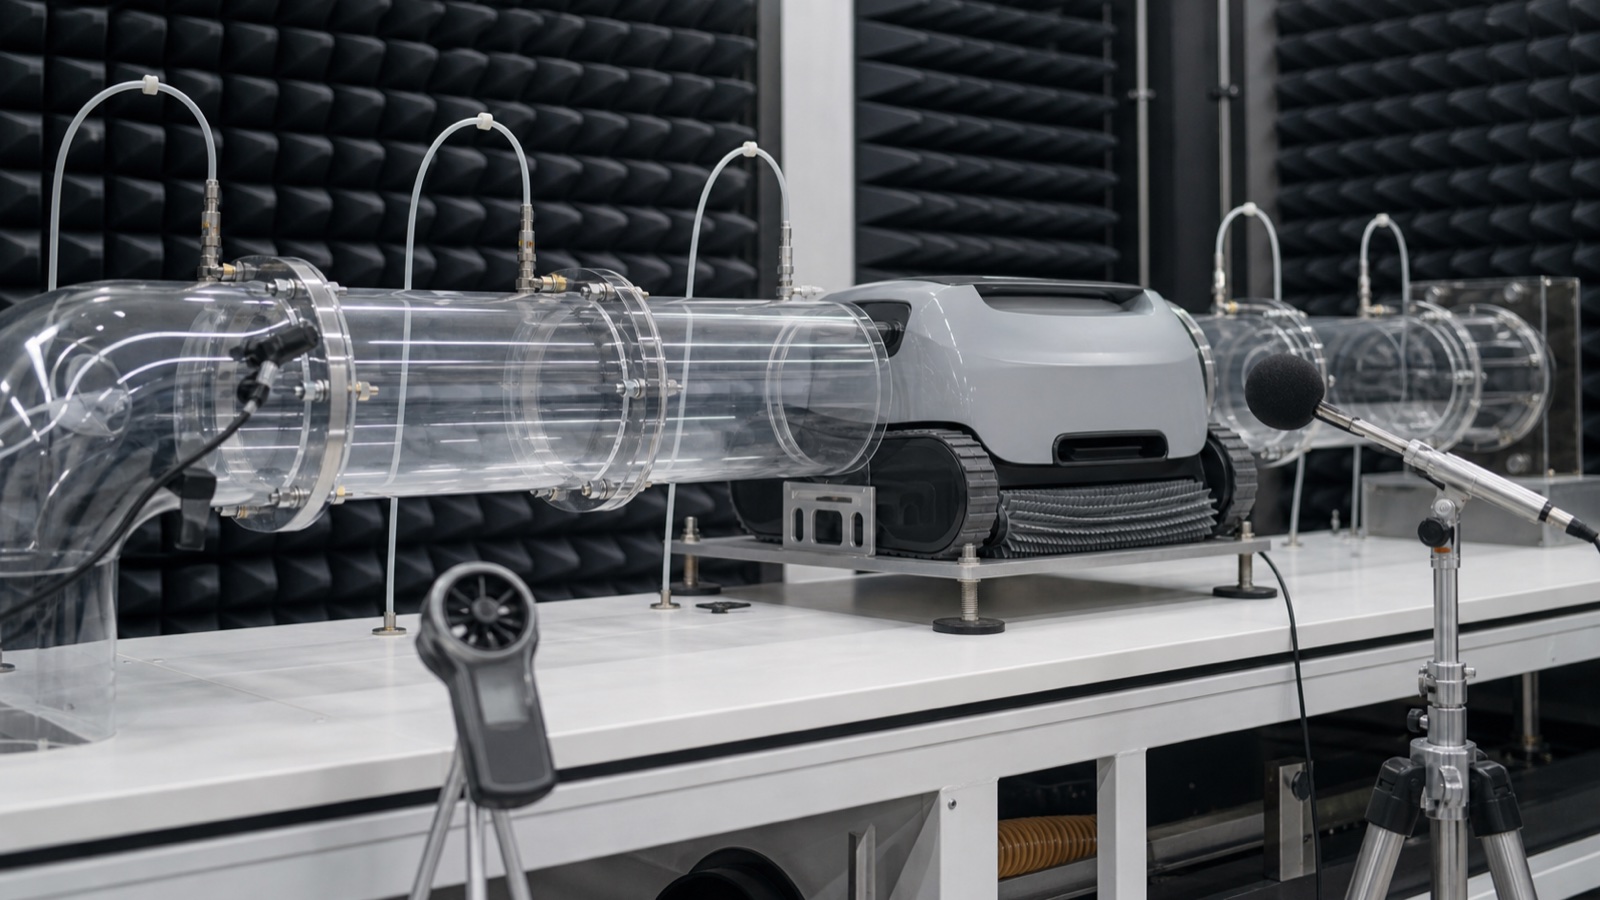
選定前に、水中での使用条件、シール接合部、材料、プール水への曝露条件を明確にします。防水性能や保護等級は、対象の組立状態と試験条件で確認する必要があります。本記事では特定製品の試験済み保護等級を示していません。
個別仕様のデータを使う
旧記事には、完全な型式、電源電圧、試験条件がそろっていない無負荷時の数値が掲載されていました。本記事では、それらを確認済みの製品仕様として掲載しません。用途に対応する仕様、特性曲線、試験条件をご確認ください。
開発相談に必要な情報
機器の用途、運転負荷、電源電圧、搭載寸法、軸の接続部、制御要件、使用環境をお知らせください。モーター選定と試作評価に必要な条件を整理できます。