步进电机利用相电流顺序形成指令运动。实际运行位置还取决于负载、加减速和驱动条件,脉冲计数不能替代对失步及定位误差的验证。
一.步进电机的概念
步进电机通过驱动器改变绕组励磁,按指令产生离散运动。基本步距角、细分设置和传动结构决定指令分辨率,但开环脉冲数并不证明负载已到达目标位置;过载、共振、加速度和机构间隙都会影响实际定位,需要按目标工况验证。
二.步进电机的分类
步进电机分为分为以下三类电机:反应式步进电机(VR)、永磁式步进电机(PM)、混合式步进电机(HB);
针对步进定位,可对照当前目录中的 PST.39HB。目录应用包含打印机和舞台灯光。步距角不等于系统定位精度,负载、传动和驱动设置应单独验证。
反应式步进电机特点:J精度高、体积大、发热大和力矩小,属于早期开发的步进电机,目前已逐步被市场淘汰;
永磁式步进电机特点:精度较低,力矩大,成本较低;
混合式步进电机特点:兼顾了反应式的精度高和永磁式的大力矩,成本较高,是目前最为成熟的步进电机技术。
三.步进电机的组成
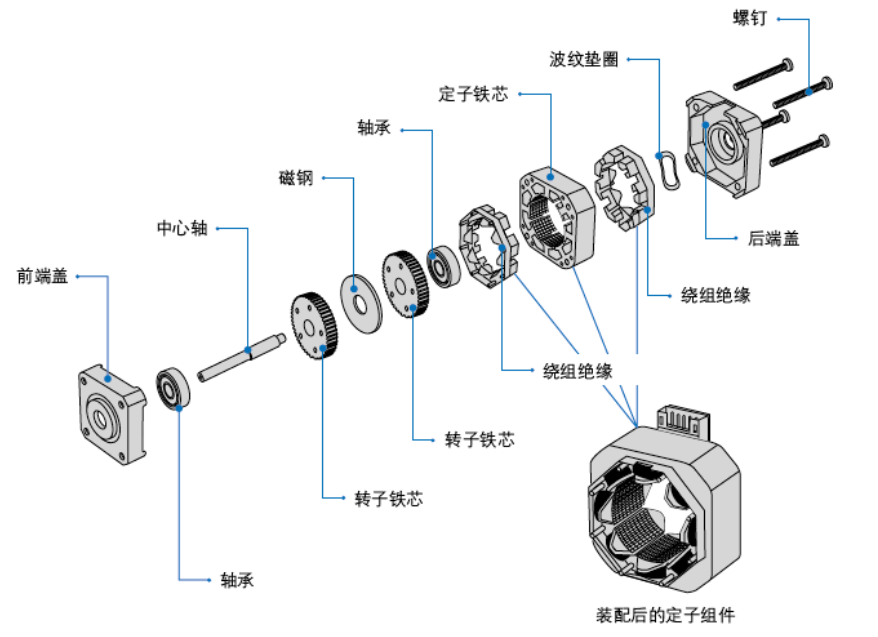
下图为混合式步进电机的组成结构:主要包括端盖、中心轴、轴承、定转子铁芯、绕组绝缘部件等。
四.步进电机的常规参数
步距角:电机每接收到一个信号脉冲,对应电机轴所转动的角度;步进电机常规步进角有0.9°、1.2°、1.8°、7.5°、15°等。
相数:电机内部,定子绕线线圈的组数;步进电机常规相数有二相、三相、四相、五相电机。
相电阻:电机内部单相绕线线圈的电阻值;
相电感:电机内部单相绕线线圈的电感值;
保持力矩:电机绕线线圈通过额定电流值,但是转子没有转动,此时定子锁紧转子的力矩即为保持力矩。此力矩参数,为步进电机选型的重要参数之一。
定位力矩:电机没有通过电流时,定子锁紧转子的力矩;
最大自启动频率:电机在无负载和规定电流、电压作用下,电机与输入信号能够同步启动、停止的最大频率;
牵出力矩:在规定驱动条件下,电机在一定转速运行时电机转子轴所提供的最大力矩;
牵入力矩:在规定驱动条件与指定转速条件下,电机能够克服自身和负载惯量及外接负载直接启动的最大力矩。
五.步进电机的应用
安防设备、打印机、自动化设备、工业机器人、医疗、舞台灯光、车载控制系统等需要精准控制的领域。
力辉电机研发中心